

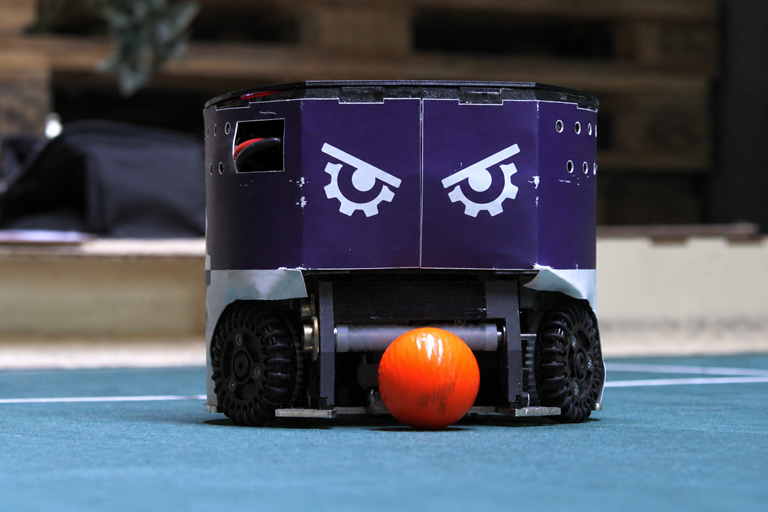
RoboTeam Twente是一支跨学校跨专业的学生团队,由来自荷兰恩斯赫德的特温特大学(University of Twente)和萨克逊应用科技大学(Saxion University of Applied Sciences)的学生组成。这支团队多年来一直征战RoboCup小型组联赛(Small Size League,SSL)。在这个赛事中,由多台小型全自主机器人组成的队伍相互进行足球对抗。
如今,团队正迎接其迄今最具雄心的挑战:打造一台火星车,参加在波兰克拉科夫举办的欧洲漫游车挑战赛(European Rover Challenge,ERC)。在这两个项目中,Xsens传感器赋予了机器人”运动感”:搭载MTi-3 AHRS的足球机器人,和采用Xsens Avior系列产品的火星车。
赋予机器人运动感
RoboTeam Twente的足球机器人需要在球场上冲刺、转向并完成传球。要做到这些,每台机器人都必须时刻知道自己朝向何方、如何运动。人类依靠眼睛、内耳和平衡感来做到这一点,而机器人则需要传感器。
为此,团队使用了惯性测量单元(IMU),它可以测量线加速度、旋转和磁场。这些信号单独来看意义不大,但融合在一起后便构成了姿态航向参考系统(AHRS),能够实时告知机器人自身的横滚角、俯仰角和航向。多年来,团队一直在机器人中使用Xsens AHRS传感器,并将在新的火星车中继续沿用。
小尺寸,大决策感
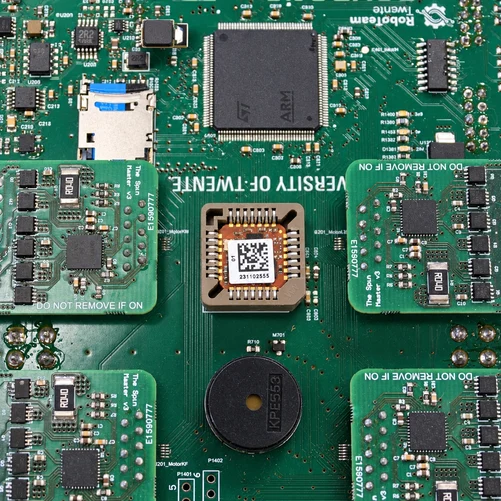
团队的SSL足球机器人结构紧凑、速度飞快且完全自主。它们在零点几秒内就要做出加速、急停和旋转的决策,因此控制回路需要既精确又即时的姿态数据。与此同时,每个元件都必须符合联赛严格的尺寸限制。
足球机器人的”内置罗盘”是Xsens MTi-3 AHRS。它的封装尺寸仅约12×12毫米,可以轻松安装在拥挤的PCB板上,在每平方毫米都弥足珍贵的比赛中,这一点至关重要。同样重要的是,MTi-3在模块内部就完成了所有原始传感器数据的融合与处理,从而让机器人的控制器得以专注于真正决定胜负的任务:精准行驶、快速转向和锁定目标。
迈向火星
凭借在紧凑、精密机器人方面积累的经验,团队如今正在打造一台用于科研目的的火星车,这在复杂度上是一次巨大的飞跃。足球机器人只有一项任务,而火星车拥有多个自主子系统,每个子系统都必须清楚自身的姿态和位置:车体、机械臂、钻机,以及一架小型勘察无人机。
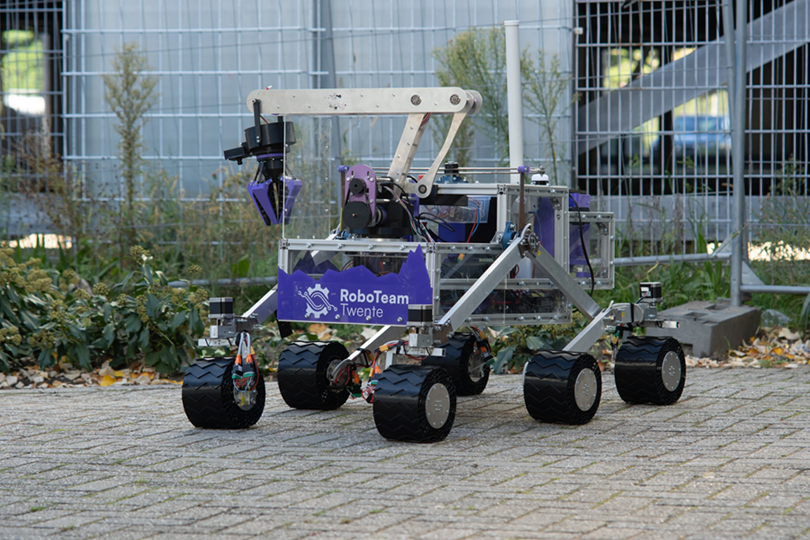
在火星车的导航方面,团队计划采用Xsens Avior RTK GNSS/INS或Xsens Avior双天线RTK GNSS/INS。两者都在一个紧凑模块中融合了惯性与GNSS数据,提供精确可靠的位置和姿态信息。如果说MTi-3胜在尺寸,那么 Avior则胜在性能:
- 陀螺仪运行中零偏稳定性:8 °/h
- 加速度计运行中零偏稳定性:15 µg
- 航向以真北为基准
- 提供UART、SPI、I²C、CAN 和 CAN-FD 接口,并支持 ROS 2
Avior的尺寸为36.8×40毫米,比MTi-3大,但火星车上有足够的空间,而且丰富的接口选择使其能够轻松集成到火星车的设计中。
不止于行驶
除了行驶之外,火星车还要执行多项同样依赖惯性传感的任务。
- 机械臂: Xsens IMU 为机械臂的运动学解算提供参考,使其在采样和维护作业中能够精确控制末端执行器的位置。
- 钻机:IMU 让钻机在钻孔前能够自我稳定和调平,确保每个钻孔都以正确的角度开钻。
- 勘察无人机:Xsens Avior AHRS帮助无人机在侦察周边区域时保持稳定的飞行姿态。

